

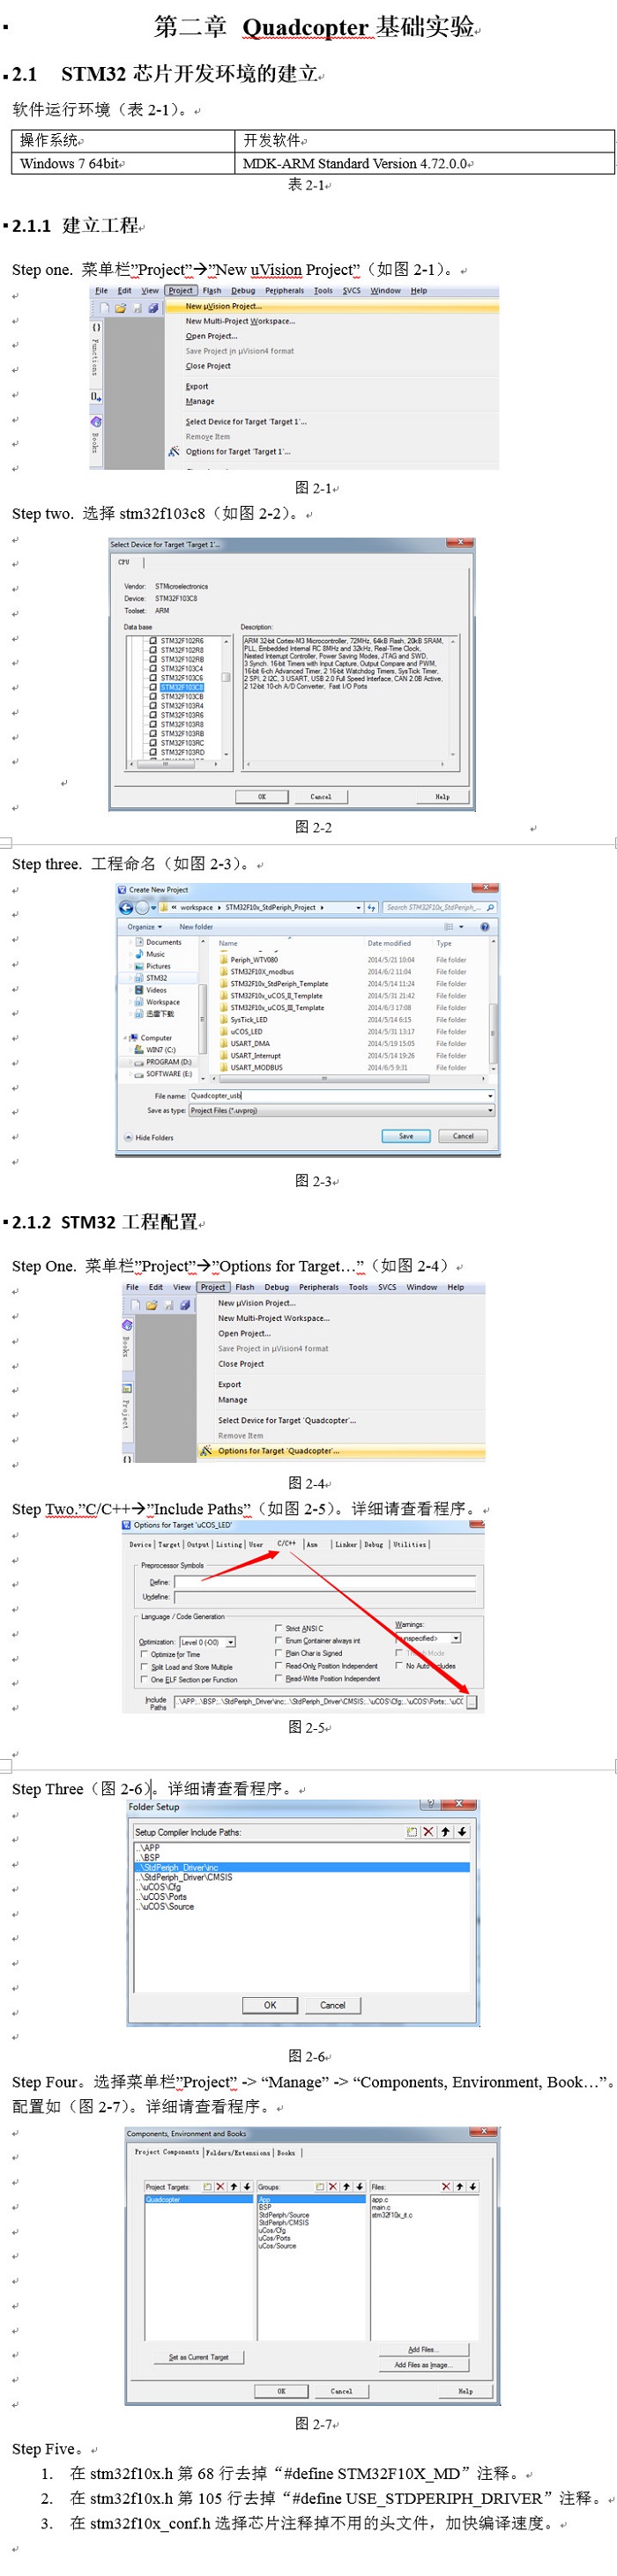

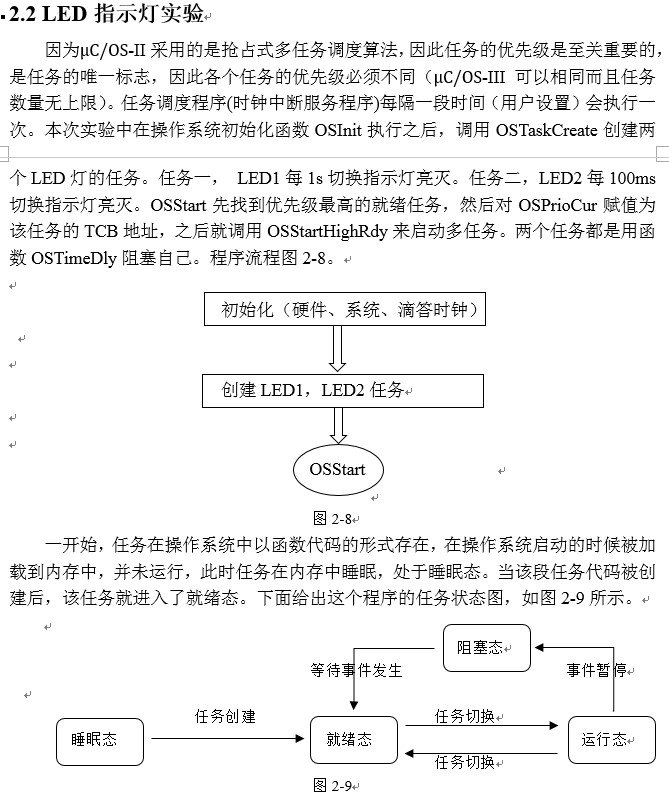
购 买:

一、组装(组装的细节其他网友均有介绍,因此不再做详细说明)。

attention!!!
注意:
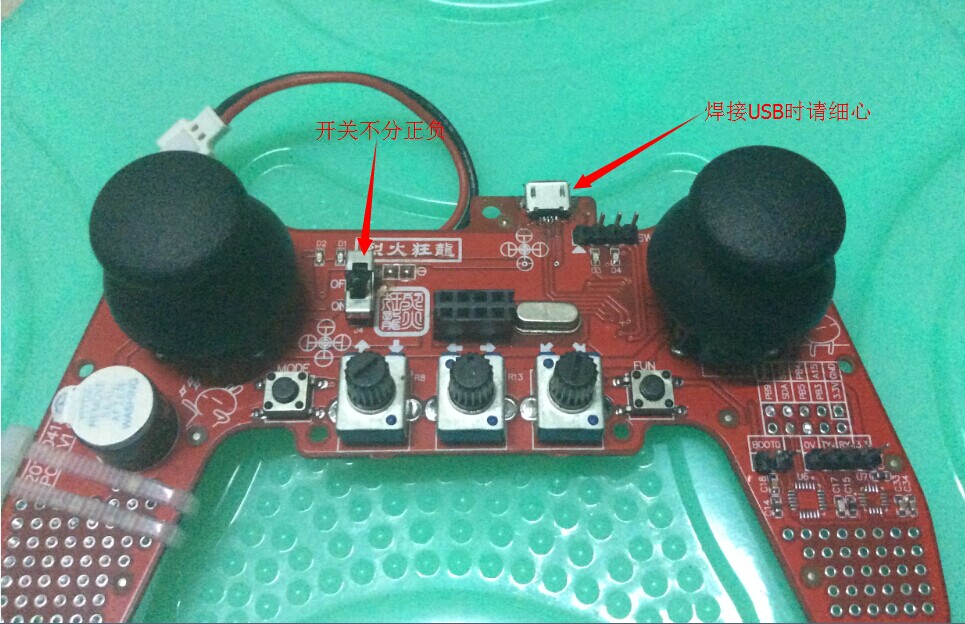
1、usb焊接时,先一个焊盘上上焊锡,固定。然后焊接其余管脚,焊锡丝尽量少。
2、usb焊接错误时,每个管脚加焊锡丝(切记焊锡别弄到usb里面去了),烙铁加热,拆掉后,去除掉多余的焊锡丝,重复(注意1)。
注意:
3、MCU出货时已经烧录程序。焊接完毕通电,若焊接正确LED灯D3闪烁。若无此现象请检查供电是否正常以及MCU是否运行。
4、连接MicroUSB口,若在充电LED灯D1长亮,充满LED灯D2长亮。若无此现象请检查MicroUSB焊接以及电池正负极是否正确。
注意:
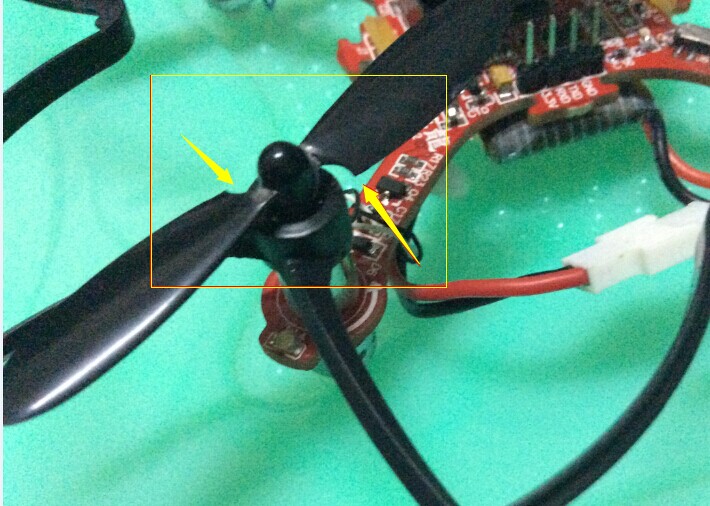
4、飞行器的桨叶和电机的方向,此外电机的电源线不宜过长。

注意:
5、电机电源接反的后果(刚开始自己不知道,以为发货的时候发错了,因此向烈火免费要了一组桨叶,在此谢谢!深感抱歉)。
注意:
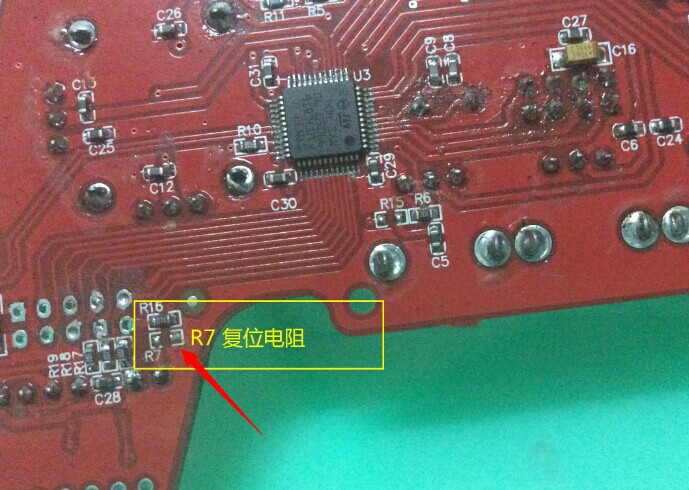
5、组装完成后,若遥控器无法控制飞行器则检查无线收发模块是否漏焊、虚焊。重新焊接后依然没有解决,用示波器查看
无线模块IRQ的波形。

注意:
6、飞行时,飞行器白色箭头所指为正方向。飞行时因高于地面20cm,以免气流对QuadCopter的影响。新手不建议飞太高(>10m)。

回复
 我要赚赏金打赏帖 |
|
|---|---|
| 给28BYJ-48三自由度机械臂加一个网页控制台被打赏¥32元 | |
| 用28BYJ-48电机从零搭一台三自由度机械臂被打赏¥33元 | |
| 【英飞凌开发经验】ModusToolbox配置EdgeTalk外设被打赏¥27元 | |
| 基于BQ76952PFBR的BMS保护板热插拔损坏的原因和处理措施被打赏¥32元 | |
| 三分钟快速上手搭建nRF Connect SDK开发环境(VSCode)被打赏¥25元 | |
| 告别手动建模:我让AI用FreeCAD画了个开发板外壳被打赏¥30元 | |
| 【瑞萨RA8D1测评】总结收官——从IMU动作识别到LVGL桌宠被打赏¥33元 | |
| 【瑞萨BLE/WIFI模块测评】MPU6050双链路对比被打赏¥30元 | |
| 【瑞萨BLE/WIFI模块测评】DA14531被打赏¥28元 | |
| 【瑞萨BLE/WI-FI模块测评】DA16200被打赏¥28元 | |
 STM32
 MCU
 通讯及无线技术
 物联网技术
 电子DIY
 板卡试用
 基础知识
 软件与操作系统
 我爱生活
 小e食堂


