
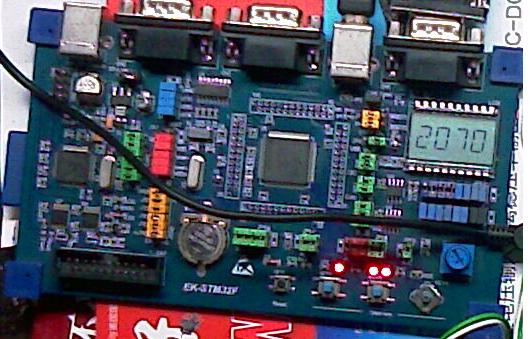
乙机data <3000亮3个LED
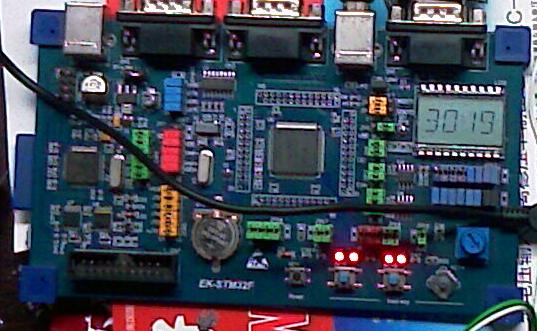
乙机data >3000亮4个LED

部分代码
void CAN_Configuration(void)
{
GPIO_InitTypeDef GPIO_InitStructure;
RCC_APB1PeriphClockCmd(RCC_APB1Periph_CAN1, ENABLE);
RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO, ENABLE);
GPIO_InitStructure.GPIO_Pin = GPIO_Pin_8;
GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU;
GPIO_Init(GPIOB, &GPIO_InitStructure);
GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9;
GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;
GPIO_Init(GPIOB, &GPIO_InitStructure);
GPIO_PinRemapConfig(GPIO_Remap1_CAN1, ENABLE);
}
//--------------
//中断初始化函数
//--------------
void CAN_Interrupt(void)
{
CAN_InitTypeDef CAN_InitStructure;
CAN_FilterInitTypeDef CAN_FilterInitStructure;
CAN_DeInit(CAN1);
CAN_StructInit(&CAN_InitStructure);
CAN_InitStructure.CAN_TTCM=DISABLE;
CAN_InitStructure.CAN_ABOM=DISABLE;
CAN_InitStructure.CAN_AWUM=DISABLE;
CAN_InitStructure.CAN_NART=DISABLE;
CAN_InitStructure.CAN_RFLM=DISABLE;
CAN_InitStructure.CAN_TXFP=DISABLE;
CAN_InitStructure.CAN_Mode=CAN_Mode_Normal;
CAN_InitStructure.CAN_SJW=CAN_SJW_1tq;
CAN_InitStructure.CAN_BS1=CAN_BS1_12tq;
CAN_InitStructure.CAN_BS2=CAN_BS2_7tq;
CAN_InitStructure.CAN_Prescaler=9;
CAN_Init(CAN1,&CAN_InitStructure);
CAN_FilterInitStructure.CAN_FilterNumber=0;
CAN_FilterInitStructure.CAN_FilterMode=CAN_FilterMode_IdMask;
CAN_FilterInitStructure.CAN_FilterScale=CAN_FilterScale_32bit;
CAN_FilterInitStructure.CAN_FilterIdHigh=0x0000;
CAN_FilterInitStructure.CAN_FilterIdLow=0x0000;
CAN_FilterInitStructure.CAN_FilterMaskIdHigh=0x0000;
CAN_FilterInitStructure.CAN_FilterMaskIdLow=0x0000;
CAN_FilterInitStructure.CAN_FilterFIFOAssignment=0;
CAN_FilterInitStructure.CAN_FilterActivation=ENABLE;
CAN_FilterInit(&CAN_FilterInitStructure);
CAN_ITConfig(CAN1,CAN_IT_FMP0, ENABLE);
}
//-------
//发送函数
//-------
void SendCan(u16 dat)
{
CanTxMsg TxMessage;
if(GET_LEFT())
{
TxMessage.StdId=0x12;
TxMessage.ExtId=0x34;
TxMessage.IDE=CAN_ID_STD;
TxMessage.RTR=CAN_RTR_DATA;
TxMessage.DLC=2;
TxMessage.Data[0]=dat&0xff;
TxMessage.Data[1]=dat>>8;
CAN_Transmit(CAN1,&TxMessage);
}
}
//-------
//中断函数
//-------
extern u16 Get_Ad;
void USB_LP_CAN1_RX0_IRQHandler(void)
{
CanRxMsg RxMessage;
RxMessage.ExtId=0;
CAN_Receive(CAN1,CAN_FIFO0, &RxMessage);
if(RxMessage.StdId==0x11)
{
Get_Ad=RxMessage.Data[1]+(RxMessage.Data[0]<<8);
}
}
void NVIC_Configuration(void)
{
NVIC_InitTypeDef NVIC_InitStructure;
NVIC_PriorityGroupConfig(NVIC_PriorityGroup_1);
NVIC_InitStructure.NVIC_IRQChannel=USB_LP_CAN1_RX0_IRQn;
NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 0;
NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0;
NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;
NVIC_Init(&NVIC_InitStructure);
}

 我要赚赏金打赏帖 |
|
|---|---|
| 给28BYJ-48三自由度机械臂加一个网页控制台被打赏¥32元 | |
| 用28BYJ-48电机从零搭一台三自由度机械臂被打赏¥33元 | |
| 【英飞凌开发经验】ModusToolbox配置EdgeTalk外设被打赏¥27元 | |
| 基于BQ76952PFBR的BMS保护板热插拔损坏的原因和处理措施被打赏¥32元 | |
| 三分钟快速上手搭建nRF Connect SDK开发环境(VSCode)被打赏¥25元 | |
| 告别手动建模:我让AI用FreeCAD画了个开发板外壳被打赏¥30元 | |
| 【瑞萨RA8D1测评】总结收官——从IMU动作识别到LVGL桌宠被打赏¥33元 | |
| 【瑞萨BLE/WIFI模块测评】MPU6050双链路对比被打赏¥30元 | |
| 【瑞萨BLE/WIFI模块测评】DA14531被打赏¥28元 | |
| 【瑞萨BLE/WI-FI模块测评】DA16200被打赏¥28元 | |


 STM32
 MCU
 通讯及无线技术
 物联网技术
 电子DIY
 板卡试用
 基础知识
 软件与操作系统
 我爱生活
 小e食堂


