

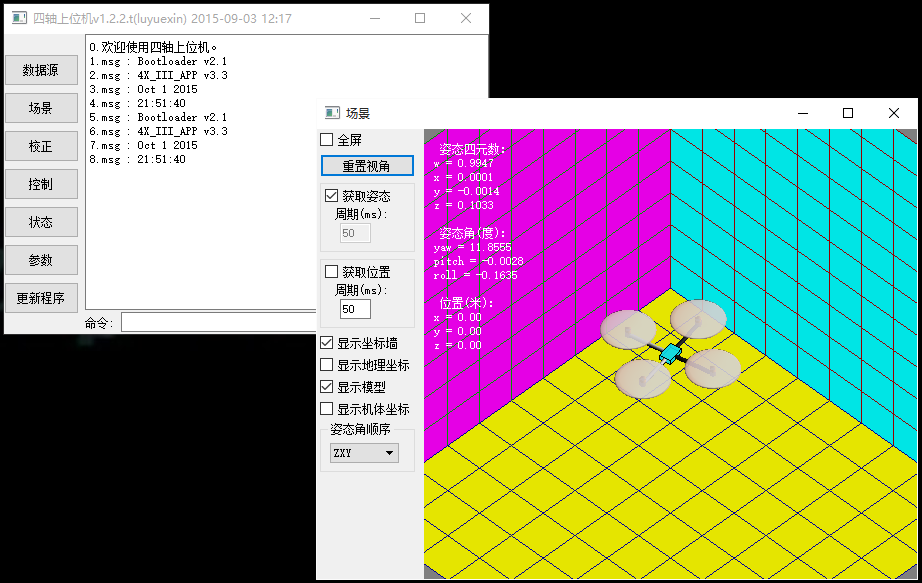
1.四轴带bootloader,通过NRF更新APP;
2.遥控器带bootloader,通过DFU更新APP,按住MODE键上电进bootloader;
3.遥控器APP通过USB虚拟串口与上位机通信,通过NRF与四轴通信;
4.上位机修改适配Qt5.2.0;
5.校准下陀螺仪,带防撞圈可飞PID参数:0.4 0.01 12,1 0.01 10;
6.慢按MODE键解锁飞行,按FUN键停机,APP灯秒闪,bootloader灯约1/4秒闪。
源码分享:
——回复可见内容——

 我要赚赏金打赏帖 |
|
|---|---|
| bsp_log:RTT分级日志封装被打赏¥16元 | |
| SEGGER RTT常用API函数讲解被打赏¥14元 | |
| 【S32K3学习整理】S32K388 四核启动被打赏¥23元 | |
| 【S32K3学习整理】Lockstep和Decoupled 模式被打赏¥28元 | |
| 嵌入式芯片调试神器-J-Link RTT被打赏¥21元 | |
| 人体红外PIR感应传感器使用(ESP32S3)被打赏¥26元 | |
| 一种有效完成脚本程序测试的方法被打赏¥28元 | |
| WorkBuddy搭配SolidCraft给开发板做两件式外壳被打赏¥33元 | |
| 开箱一块k230被打赏¥33元 | |
| 【瑞萨RA8D1测评】RA8D1+lwIP网络验证与TCPOTA的实验记录被打赏¥33元 | |


 STM32
 MCU
 通讯及无线技术
 物联网技术
 电子DIY
 板卡试用
 基础知识
 软件与操作系统
 我爱生活
 小e食堂


