
摘要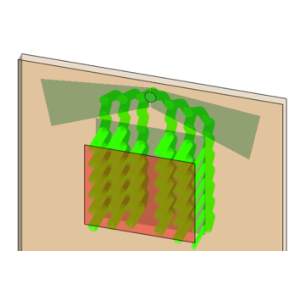
在为增强和混合现实(AR&MR)应用设计光导设备的过程中,像提供的视场(FOV)这样的参数是主要的关注点。为了提高可达到的最大视场的极限,已经研究了各种方法,例如在耦入器到耦出器之间传播过程中分离视场的系统。一种非常流行的方法是所谓的“蝴蝶光瞳扩展”,即两个单独的EPE光栅区域用于视场的正负部分,这也应用于微软的Hololens 2。在本文档中,我们展示了基于微软US9791703B1专利的VirtualLab Fusion中这样一个EPE概念的实现。
建模任务:专利US9791703B1的方法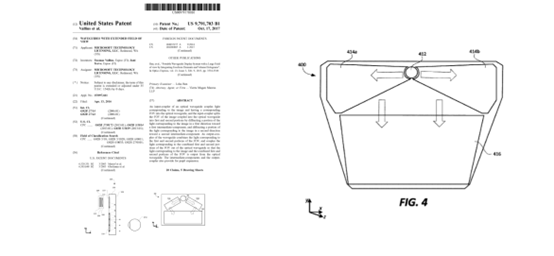
任务描述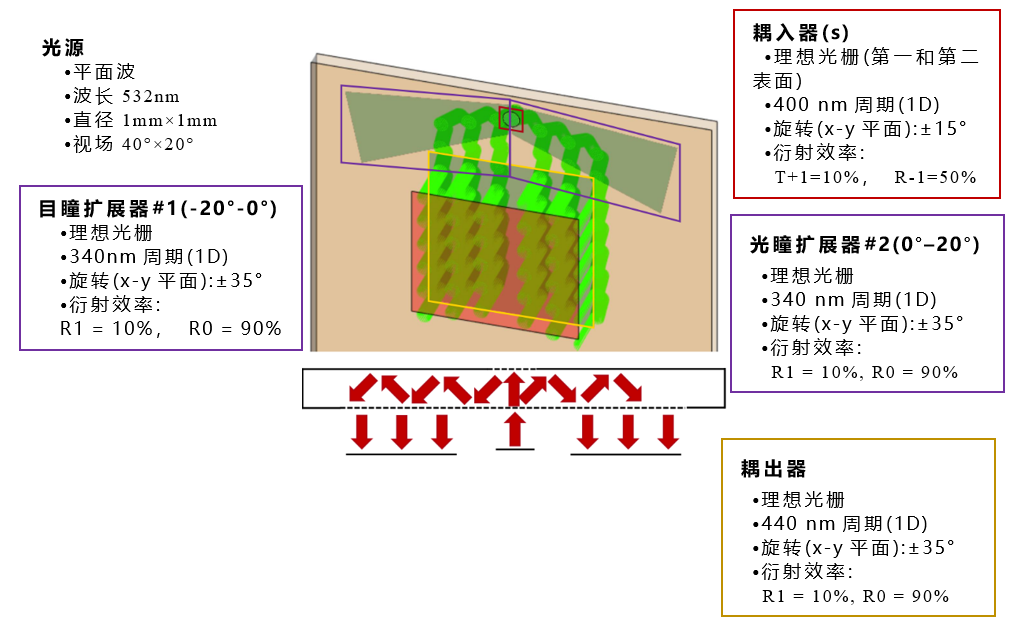
光导元件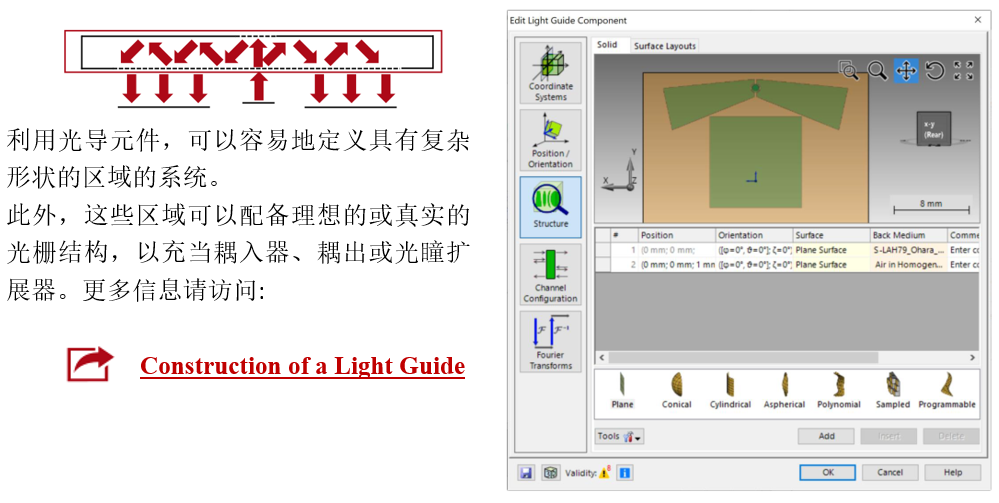
耦入和耦出光栅区域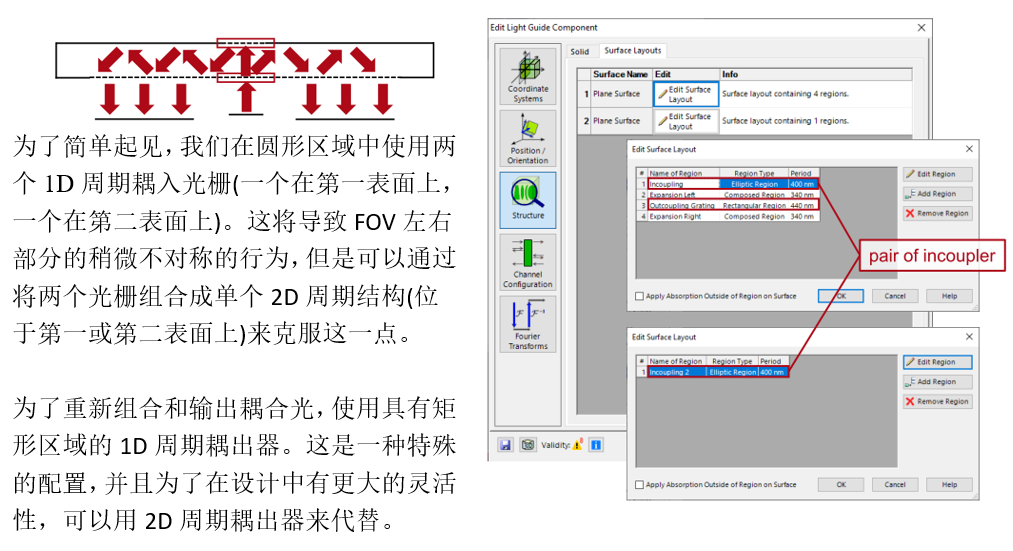
目瞳扩展(EPE)区域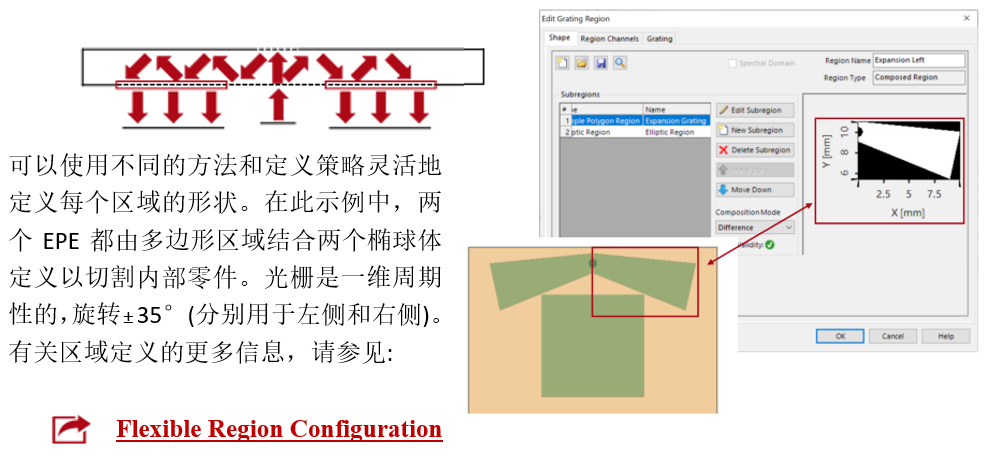
设计和分析工具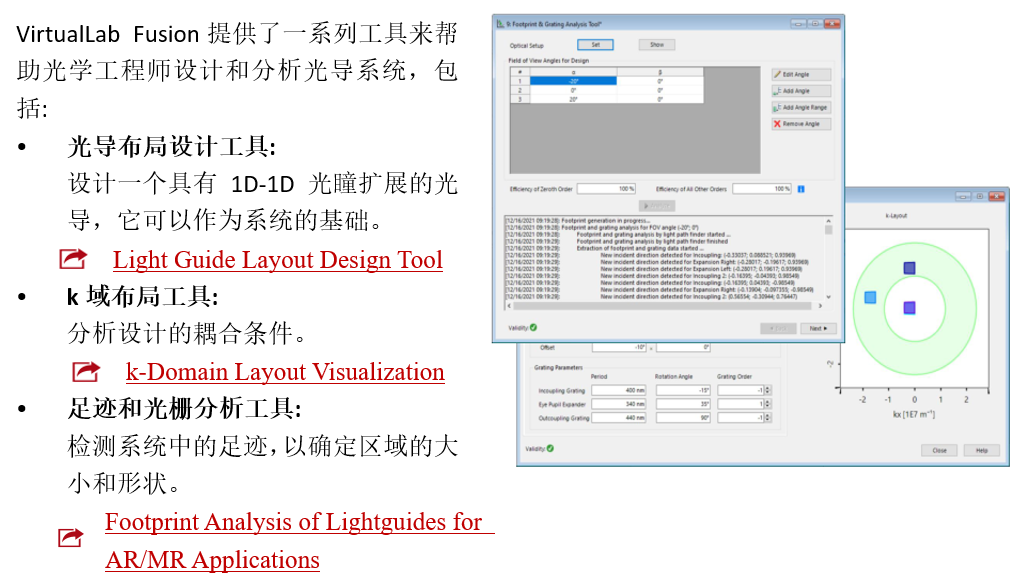
总结–元件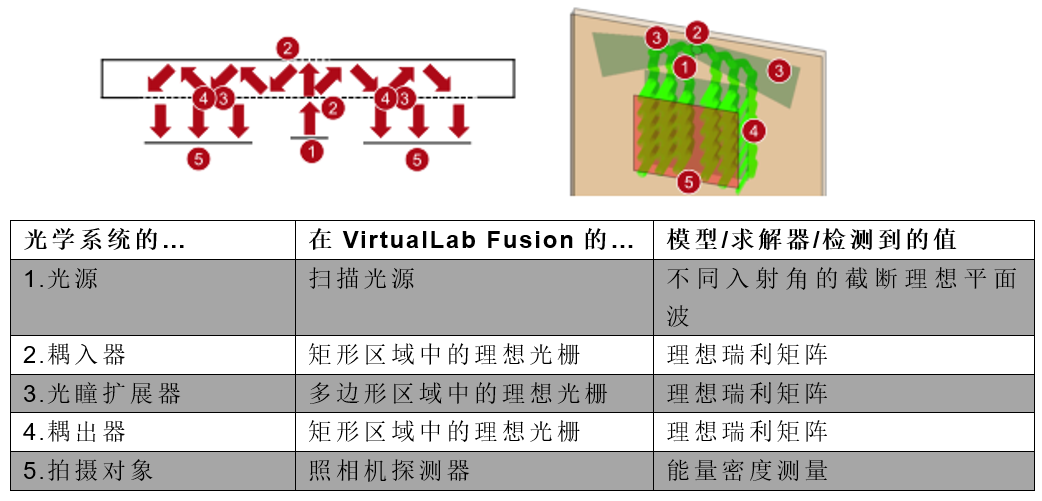
结果:系统中的光线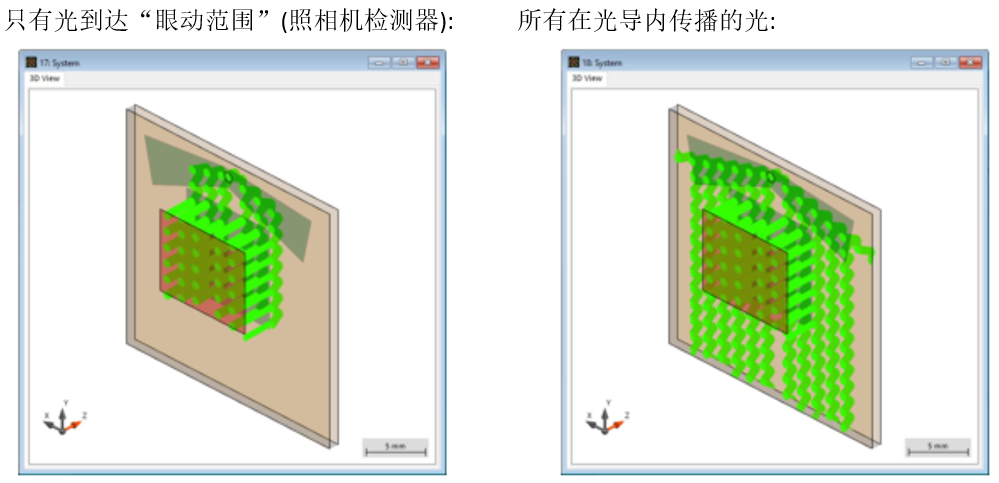
FOV: 0° × 0°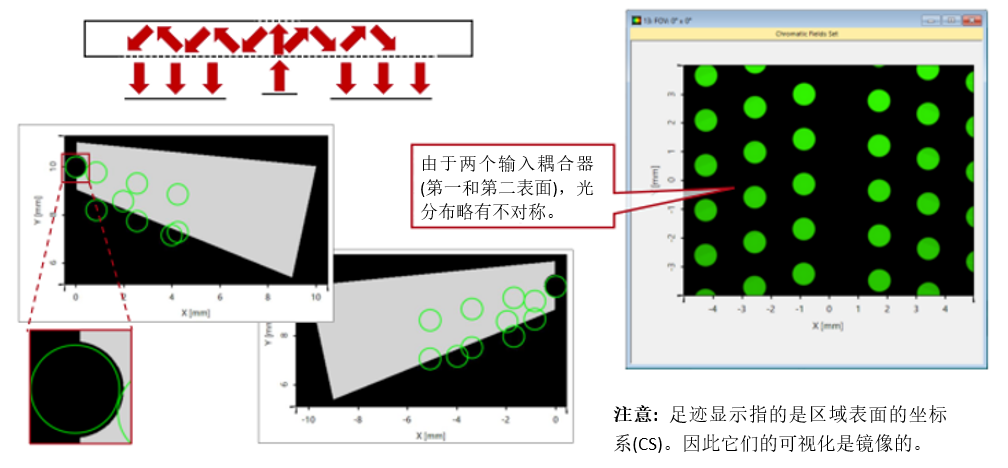
FOV: -20° × 0°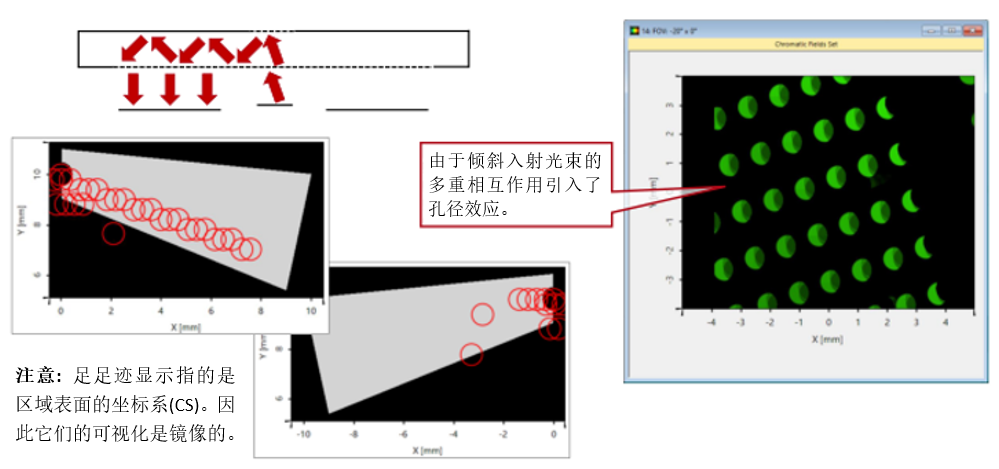
FOV:20° × 0°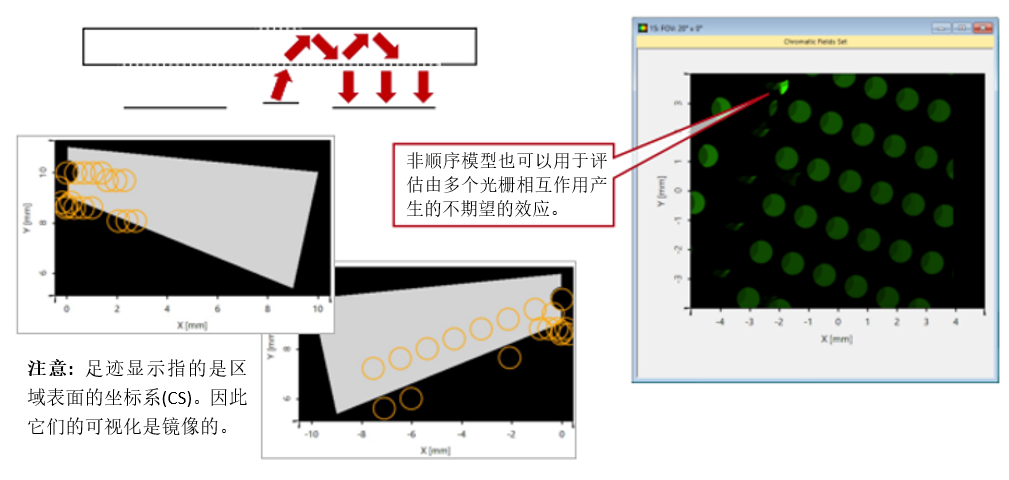
VirtualLab Fusion技术
Document Information
VirtualLabFusion:基于微软专利的蝴蝶型出瞳扩展光导



回复
 我要赚赏金打赏帖 |
|
|---|---|
| bsp_log:RTT分级日志封装被打赏¥16元 | |
| J-LinkRTT常用API函数讲解被打赏¥14元 | |
| 【S32K3学习整理】S32K388 四核启动被打赏¥23元 | |
| 【S32K3学习整理】Lockstep和Decoupled 模式被打赏¥28元 | |
| 嵌入式芯片调试神器-J-LinkRTT被打赏¥21元 | |
| 人体红外PIR感应传感器使用(ESP32S3)被打赏¥26元 | |
| 一种有效完成脚本程序测试的方法被打赏¥28元 | |
| WorkBuddy搭配SolidCraft给开发板做两件式外壳被打赏¥33元 | |
| 开箱一块k230被打赏¥33元 | |
| 【瑞萨RA8D1测评】RA8D1+lwIP网络验证与TCPOTA的实验记录被打赏¥33元 | |
 STM32
 MCU
 通讯及无线技术
 物联网技术
 电子DIY
 板卡试用
 基础知识
 软件与操作系统
 我爱生活
 小e食堂


