


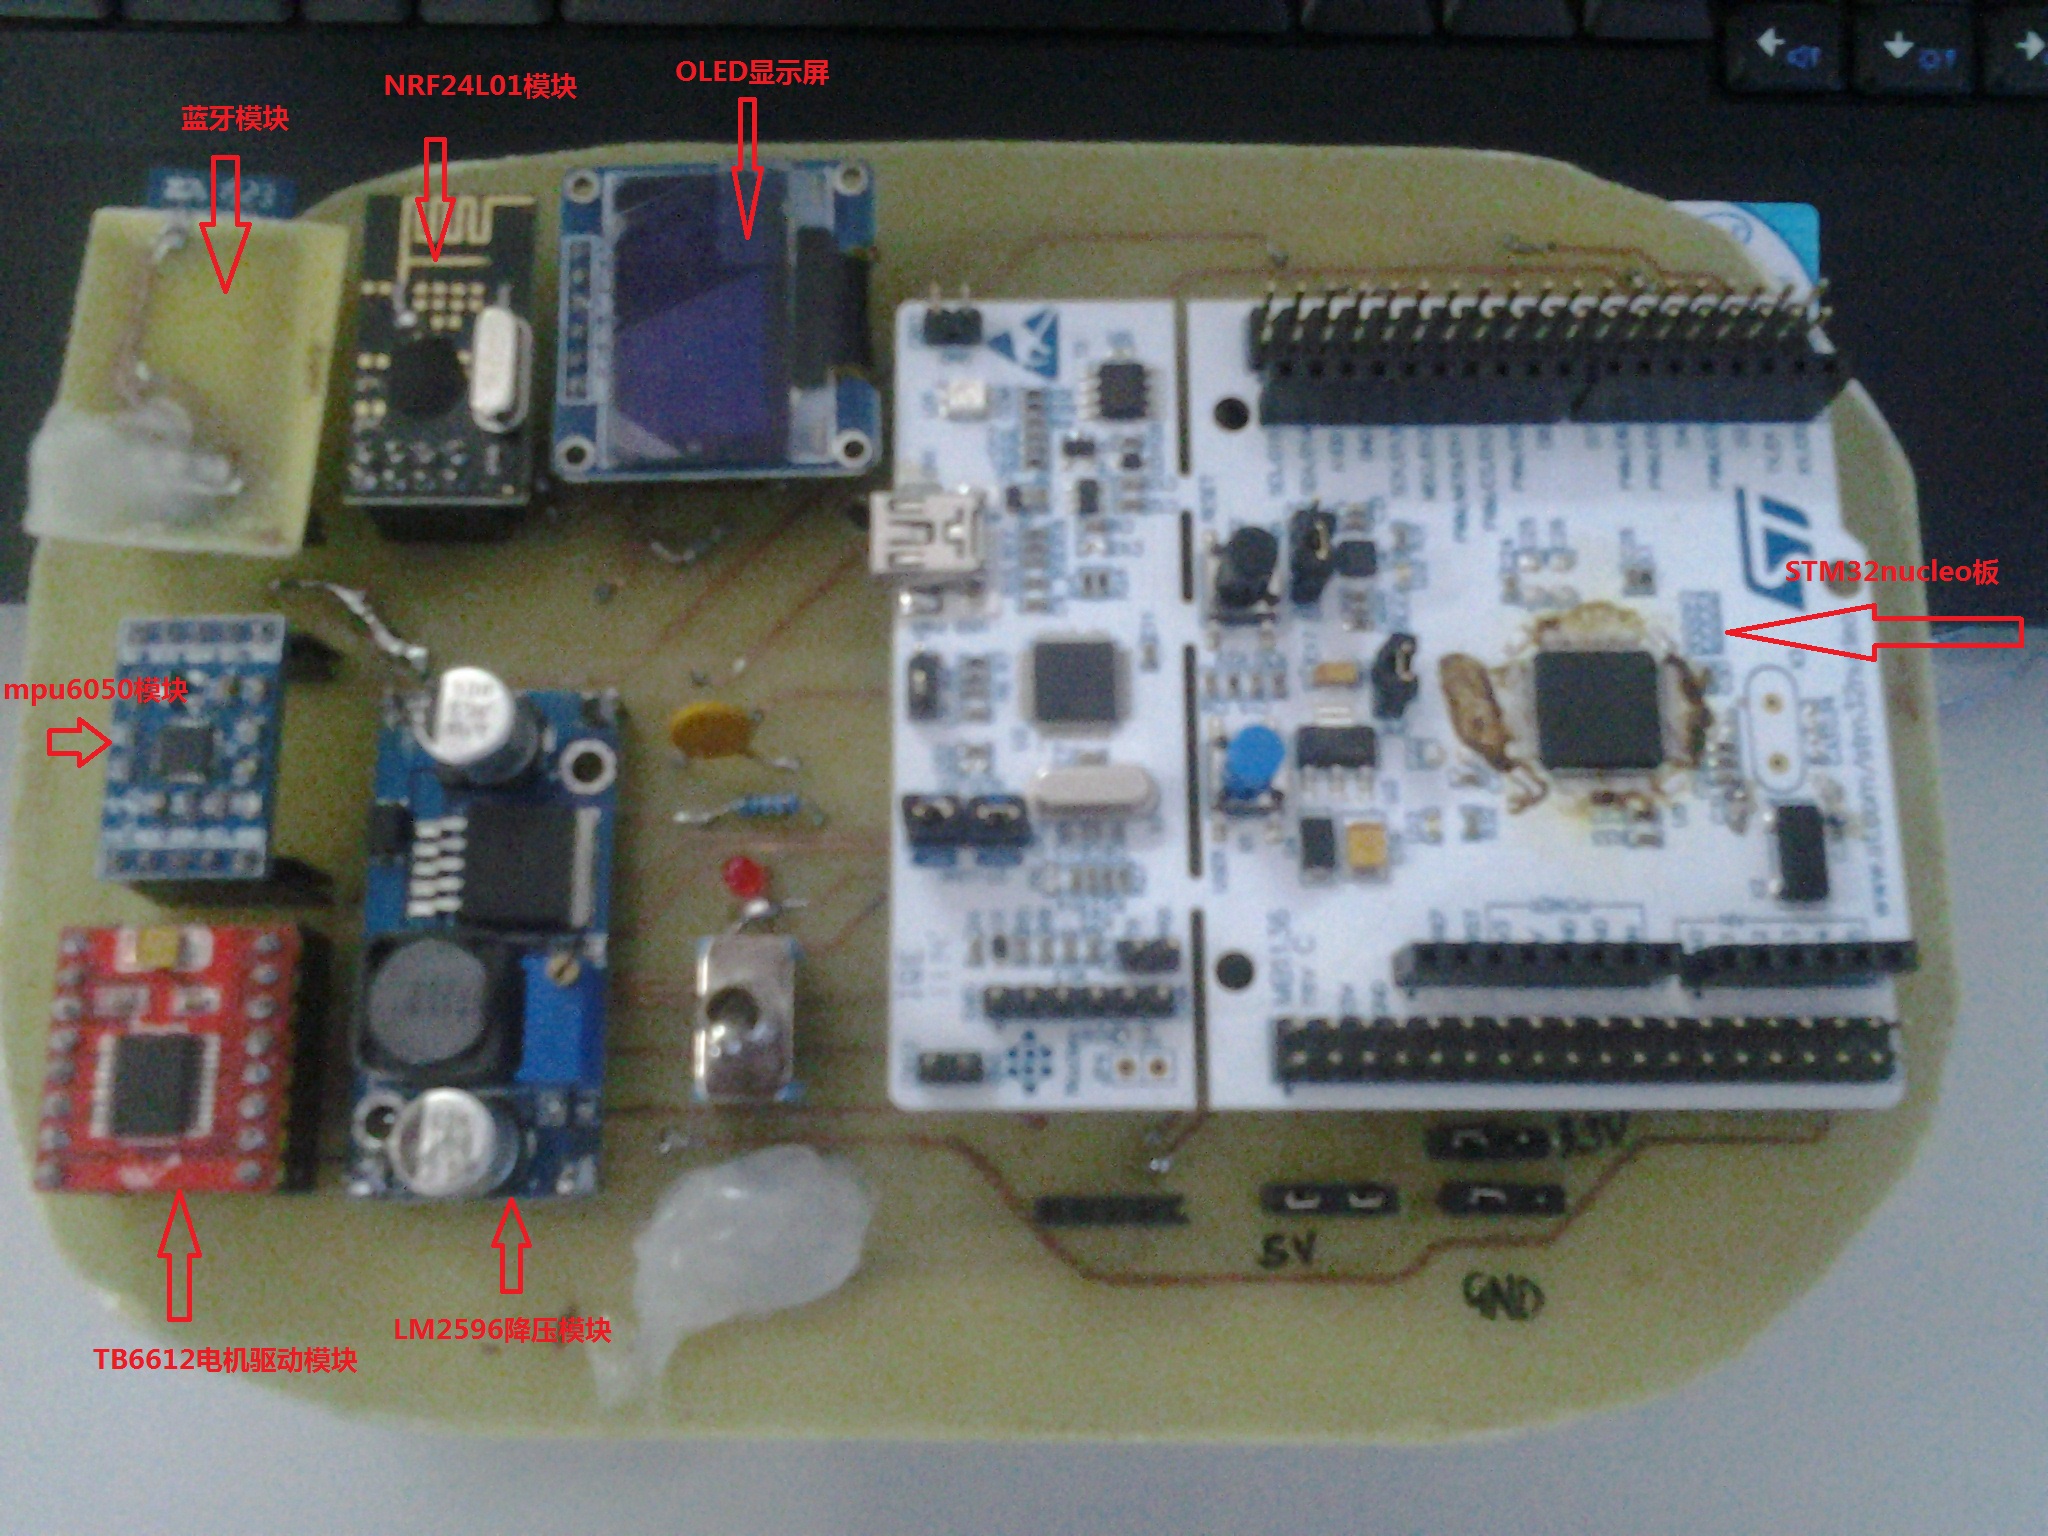
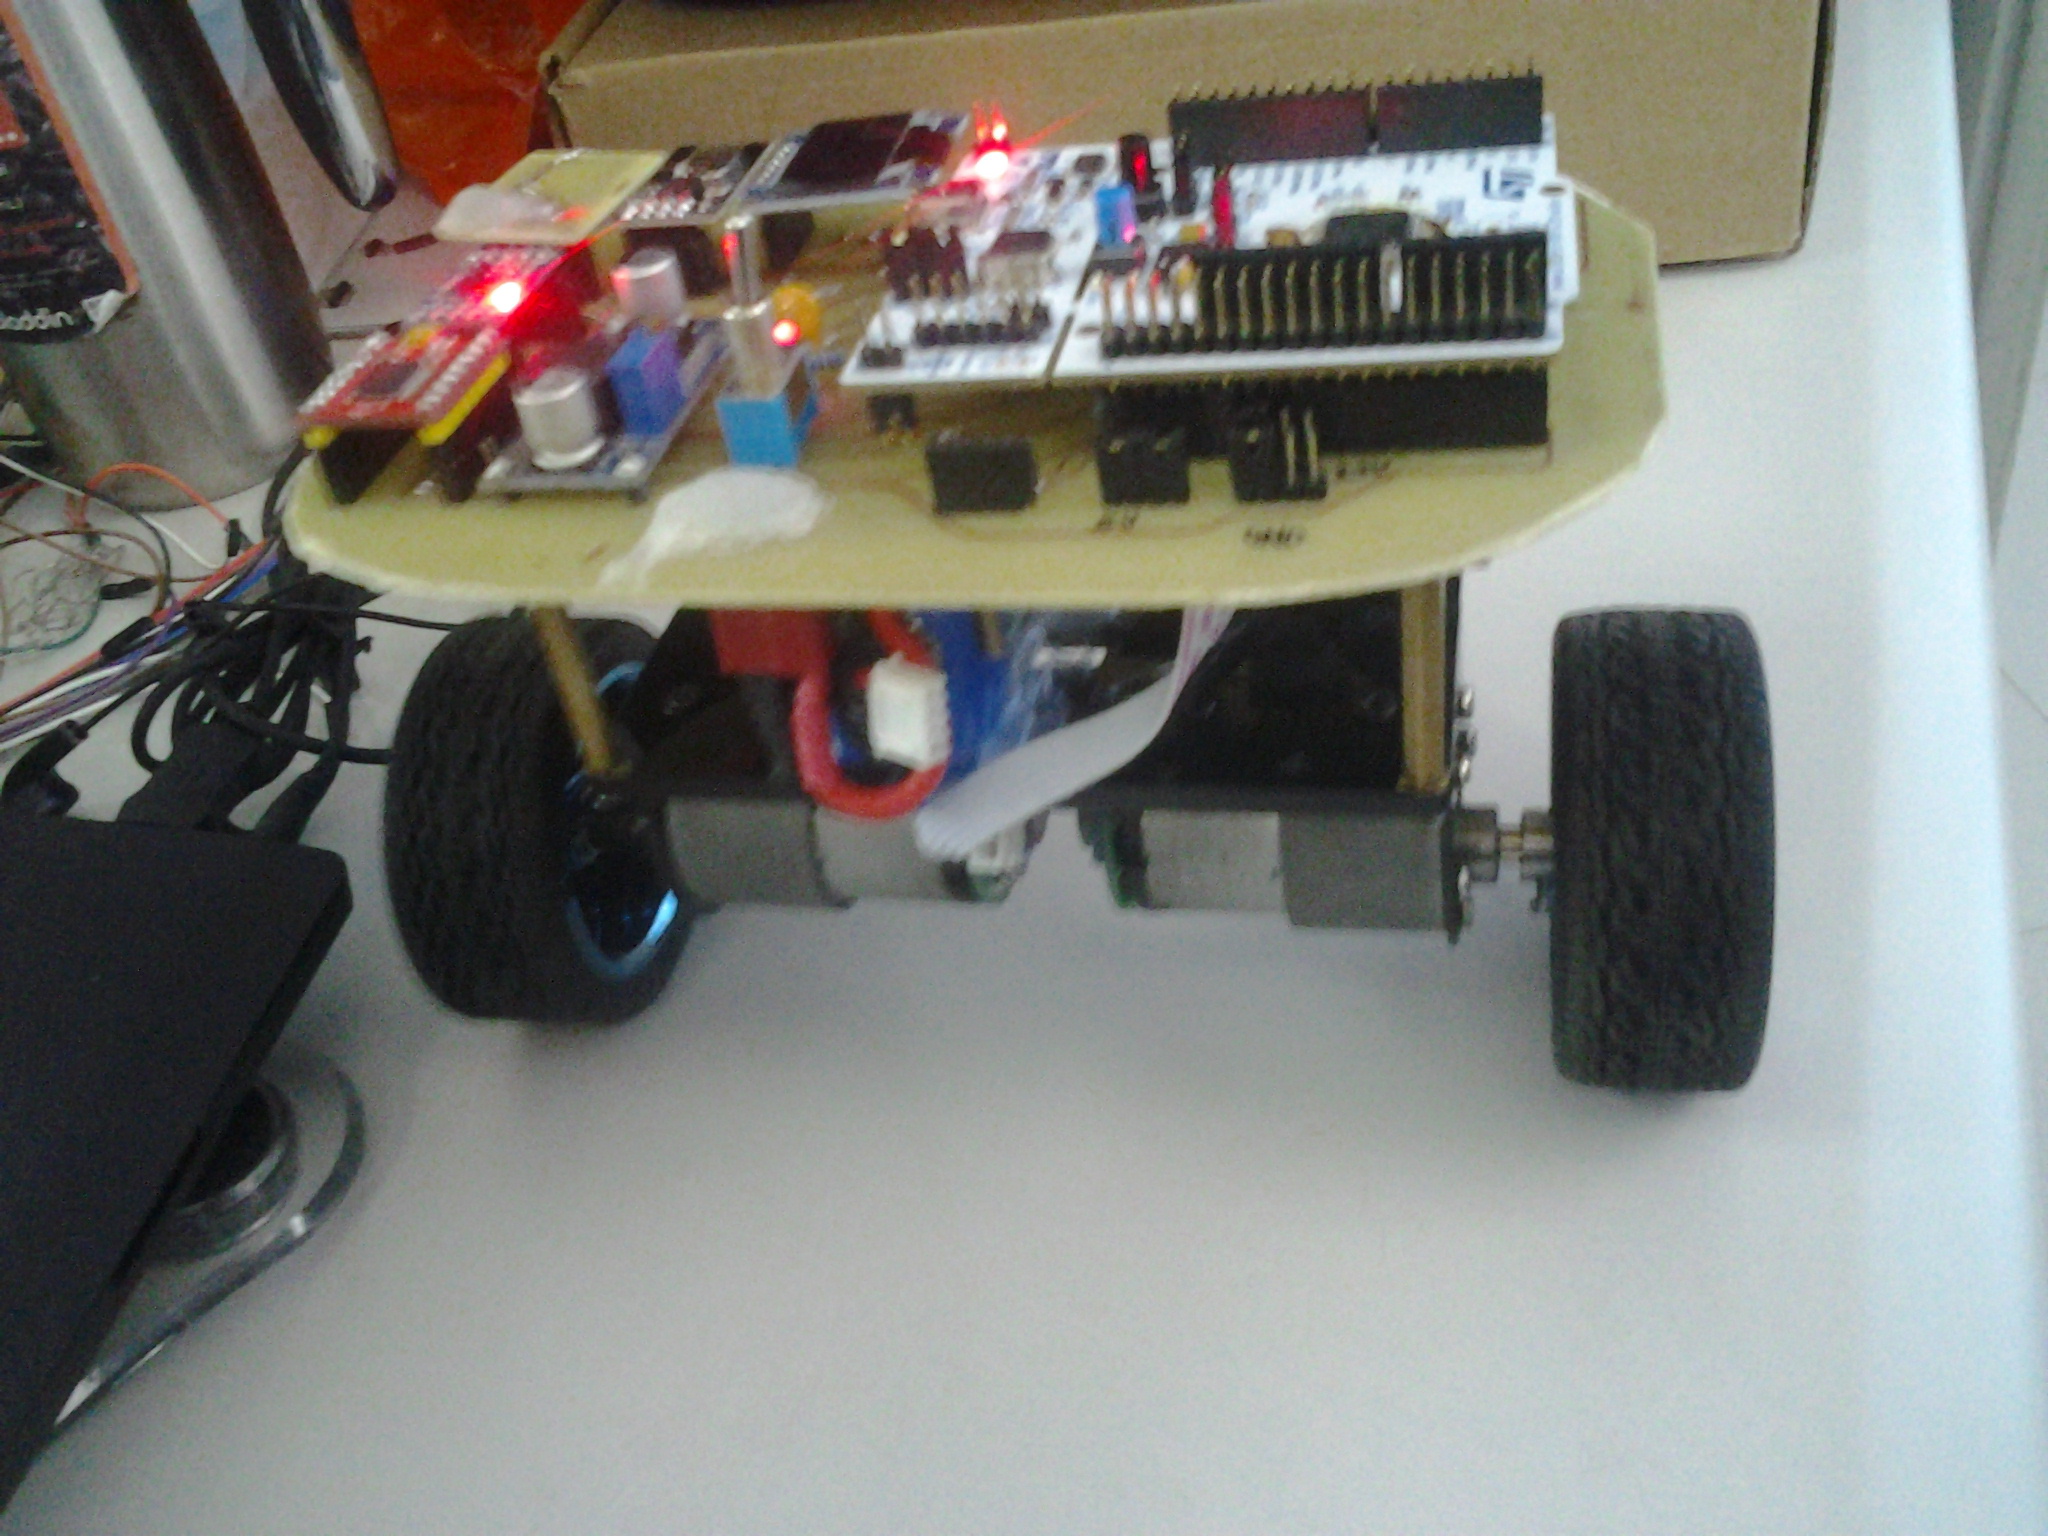
模块化平衡小车直立调试
接下来进行小车直立调试,具体调试方法参考我前面的帖子
平衡小车套件实验 里面的
实验7.PID调试实验 和 实验8. 实现平衡小车直立时处于静止状态
下面是模块化平衡小车角度环和速度环初步调试后小车直立的视频


回复
 我要赚赏金打赏帖 |
|
|---|---|
| 【S32K3学习整理】使用 LPUART 的loopback 模式实现核间通讯被打赏¥28元 | |
| arduinounoq原生zephyr环境搭建被打赏¥31元 | |
| 树莓派3+Klipper,MPU6050共振补偿被打赏¥41元 | |
| GroveCreatorKit套件+摇杆测评被打赏¥18元 | |
| 设备功耗web监控界面(ESP32C5)被打赏¥28元 | |
| OrangePiZero2W系统被打赏¥33元 | |
| Linux环境下以模拟方式快速实现出入管理功能测试被打赏¥24元 | |
| 树莓派3+Klipper,老3D打印机满血升级被打赏¥33元 | |
| OK1126B-S开发板下串口屏及其应用被打赏¥21元 | |
| 低功耗超声波液位测距仪(ESP32S3)被打赏¥27元 | |
 STM32
 MCU
 通讯及无线技术
 物联网技术
 电子DIY
 板卡试用
 基础知识
 软件与操作系统
 我爱生活
 小e食堂


