
基于红外探测轨迹追踪机器人设计
作者:雨天&MaxChen
简介:整个电路系统分为检测、控制、驱动三个模块
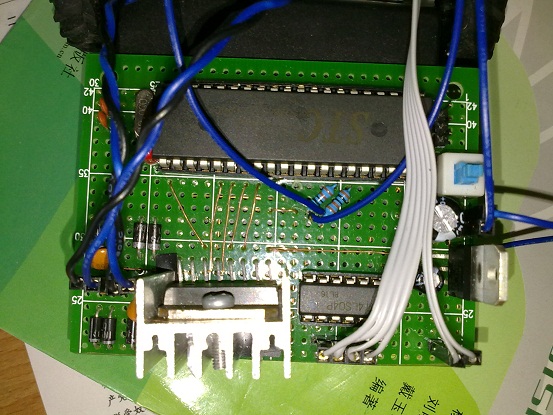
STC89C52单片机作为主控制器,主要用它的P0低四位输入和P2 输出,
这单片机大家都比较熟悉就不多说啦。别误会!电源是用5个五号充电电池组成5×1.2V=6V电压,呵呵,不是一个哦!!
小车前面的红LED是转向指示灯。。。
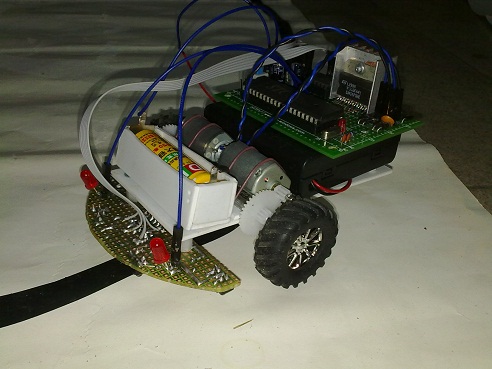

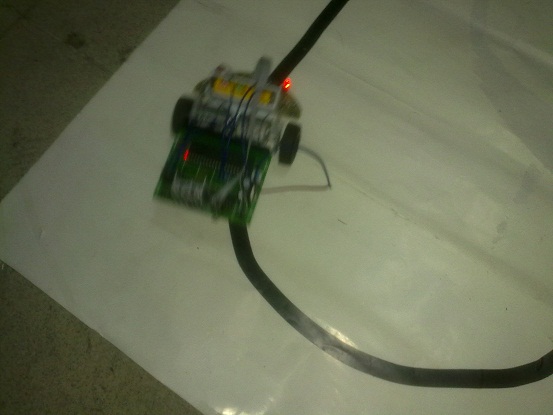
L298N驱动电机,电机用价格便宜的130直流电机。我们试过
用H桥电路驱动电机,由于选的开关管导通压降比较高,所以电机
运行不理想,后来改用了L298N,实验证明驱动效果很棒。
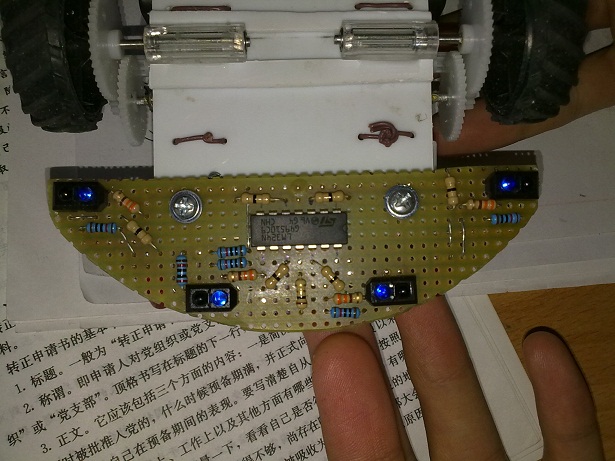
TCRT5000红外反射式传感器和LM324比较器与74LS04反相器
TTL电平滤波。四个传感器并排在车头组成两级检测黑线,中间两
个是第一级检测,第二级的存在是考虑到小车由于惯性偏离导航线。
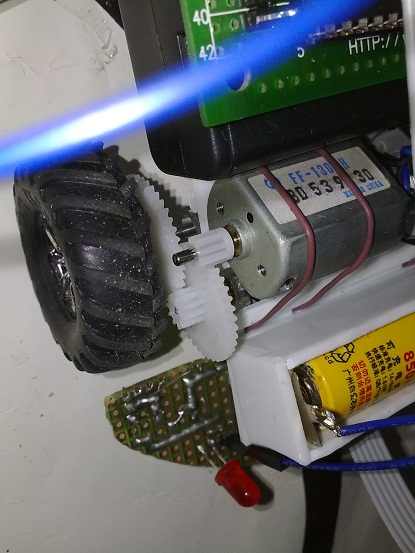
齿轮组
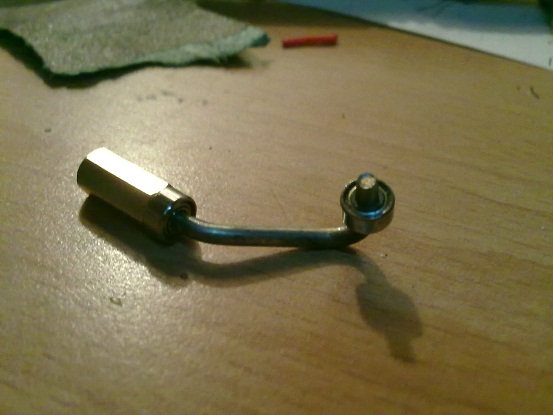
万向轮
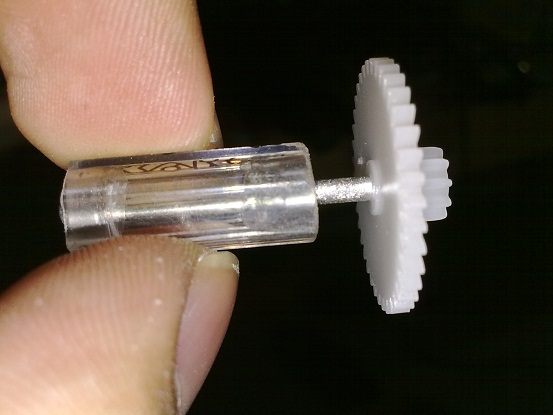
轮轴固定
下午赶时间上课,没处理好就上传,对不起大家啦。。。
【防霉行动】晒一晒我们的DIY基于红外探测轨迹追踪机器人设计

只看楼主 1楼

关键词: 防霉 行动 一晒 我们 基于 红外 探测 轨迹 追


2楼
不错,照片没有压缩,网页打开有点慢噢,这让我想起了当年参加电赛,作品也是小车,不过是走跷跷板的,好像要比这个大多了,呵呵!



回复
 我要赚赏金打赏帖 |
|
|---|---|
| 给28BYJ-48三自由度机械臂加一个网页控制台被打赏¥32元 | |
| 用28BYJ-48电机从零搭一台三自由度机械臂被打赏¥33元 | |
| 【英飞凌开发经验】ModusToolbox配置EdgeTalk外设被打赏¥27元 | |
| 基于BQ76952PFBR的BMS保护板热插拔损坏的原因和处理措施被打赏¥32元 | |
| 三分钟快速上手搭建nRF Connect SDK开发环境(VSCode)被打赏¥25元 | |
| 告别手动建模:我让AI用FreeCAD画了个开发板外壳被打赏¥30元 | |
| 【瑞萨RA8D1测评】总结收官——从IMU动作识别到LVGL桌宠被打赏¥33元 | |
| 【瑞萨BLE/WIFI模块测评】MPU6050双链路对比被打赏¥30元 | |
| 【瑞萨BLE/WIFI模块测评】DA14531被打赏¥28元 | |
| 【瑞萨BLE/WI-FI模块测评】DA16200被打赏¥28元 | |
 STM32
 MCU
 通讯及无线技术
 物联网技术
 电子DIY
 板卡试用
 基础知识
 软件与操作系统
 我爱生活
 小e食堂


