

什么是IMU
IMU 一般指6轴传感器,内部包含了3轴陀螺仪和3轴加速度计,3轴就是表示 XYZ 平面下的3个坐标轴。
3轴陀螺仪测量的是每个轴上面的角速度,精度一般为 °/s ,也就是按照这个趋势旋转,每秒钟能走过的度数。
3轴加速度计测量的是每个轴所受的重力加速度,比如传感器水平放置水平地面时,理论上只受到z轴负向的重力加速度,大小为9.8 m/s^2
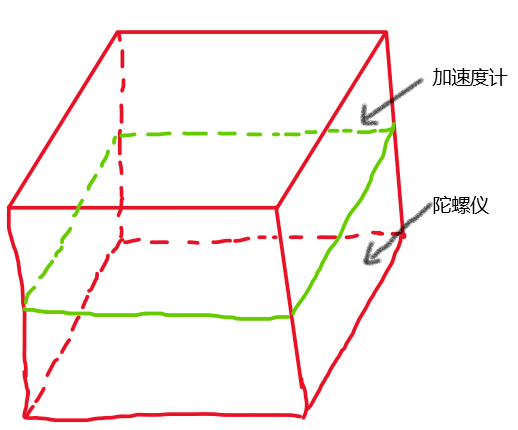
现在的IMU内部基本都是两个传感器(陀螺仪 和 加速度计)堆叠在一起组成的,这样做是为了让这两个传感器的3轴重合。
图示IMU原理
 我要赚赏金打赏帖 |
|
|---|---|
| 28BYJ-48机械臂实现人脸跟随被打赏¥24元 | |
| 基于RK3506B的片温识读功能的实现被打赏¥25元 | |
| 【瑞萨RA8D1测评】基于FreeRTOS的lvgl移植教程被打赏¥29元 | |
| 电子价签墨水屏开发被打赏¥35元 | |
| 【Ozone】RTT 打印终端使用被打赏¥29元 | |
| BMS保护板绝缘检测功能-不平衡电桥技术绝缘电阻检测设计与实现被打赏¥34元 | |
| 给28BYJ-48三自由度机械臂加一个网页控制台被打赏¥32元 | |
| 用28BYJ-48电机从零搭一台三自由度机械臂被打赏¥33元 | |
| 【英飞凌开发经验】ModusToolbox配置EdgeTalk外设被打赏¥27元 | |
| 基于BQ76952PFBR的BMS保护板热插拔损坏的原因和处理措施被打赏¥32元 | |


 STM32
 MCU
 通讯及无线技术
 物联网技术
 电子DIY
 板卡试用
 基础知识
 软件与操作系统
 我爱生活
 小e食堂


