
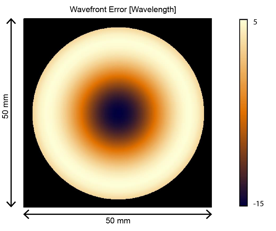
 建模任务
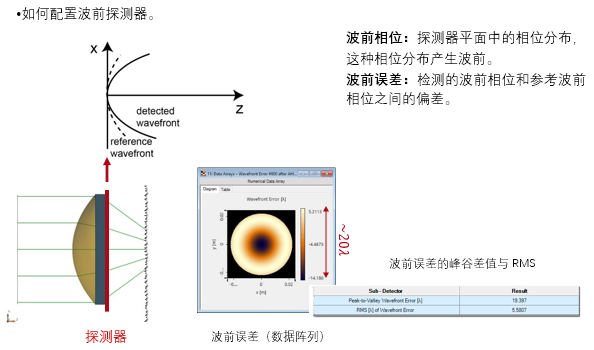 系统构建 出于说明目的,我们使用光学系统,其包括一个平面波,一个非球面透镜和波前误差探测器。
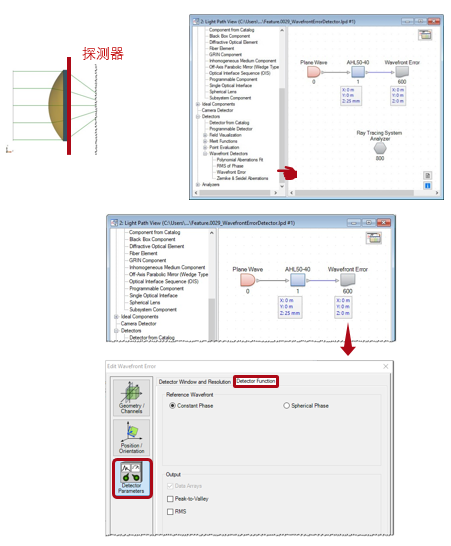 探测器功能:参考波前
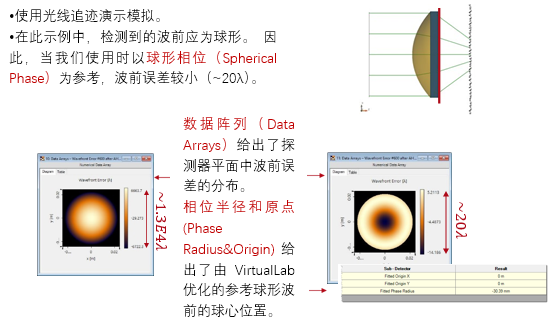
参考波前可以是•恒定相位(Constant Phase)产生平面参考波前。•球形相位(Spherical Phase)产生球形参考波前,其半径和原点可由用户设置或通过VirtualLab优化获得。
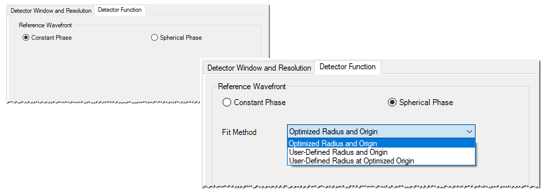 结果:恒定与球形参考
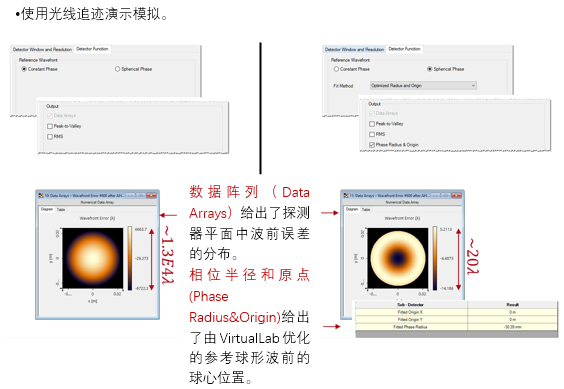 模拟结果:恒定V.S. 球形
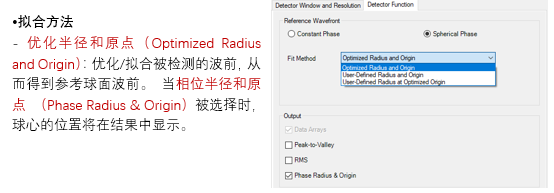
 球形相位:拟合方法
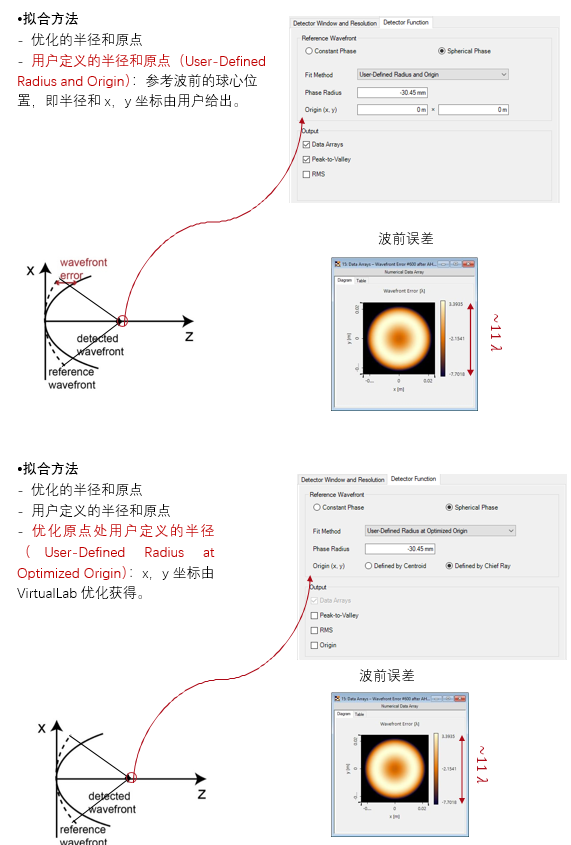
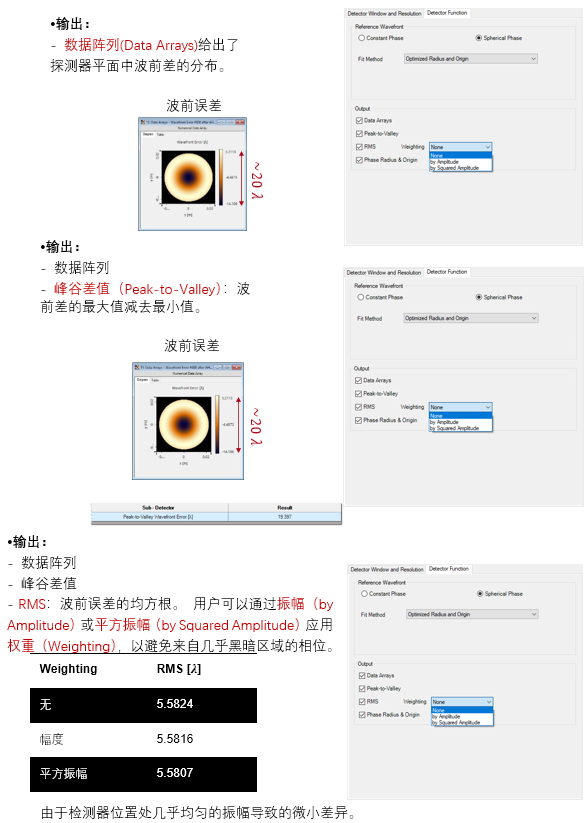
探测器功能:输出
 文件信息
 建模任务 系统构建 出于说明目的,我们使用光学系统,其包括一个平面波,一个非球面透镜和波前误差探测器。探测器功能:参考波前 结果:恒定与球形参考 模拟结果:恒定V.S. 球形 球形相位:拟合方法 文件信息

 我要赚赏金打赏帖 |
|
|---|---|
| 告别手动建模:我让AI用FreeCAD画了个开发板外壳被打赏¥30元 | |
| 【瑞萨RA8D1测评】总结收官——从IMU动作识别到LVGL桌宠被打赏¥33元 | |
| 【瑞萨BLE/WIFI模块测评】MPU6050双链路对比被打赏¥30元 | |
| 【瑞萨BLE/WIFI模块测评】DA14531被打赏¥28元 | |
| 【瑞萨BLE/WI-FI模块测评】DA16200被打赏¥28元 | |
| 【瑞萨BLE/WIFI模块测评】环境搭建被打赏¥32元 | |
| 【瑞萨RA8D1测评】LVGL显示动画被打赏¥30元 | |
| 【瑞萨RA8D1测评】IMU动作识别的数据采集与模型训练被打赏¥33元 | |
| 【S32K3学习整理】时钟系统 ClockOut 功能被打赏¥28元 | |
| 【S32K3学习整理】以太网LoopBack模式功能验证被打赏¥26元 | |


 STM32
 MCU
 通讯及无线技术
 物联网技术
 电子DIY
 板卡试用
 基础知识
 软件与操作系统
 我爱生活
 小e食堂


