
我们可是DIY高手,如果从来没有一件像样的改造作品,说出去多丢人!所以,教大家制作一个简单的甲壳虫机器人,从来没有DIY经验的人也能一学就会。
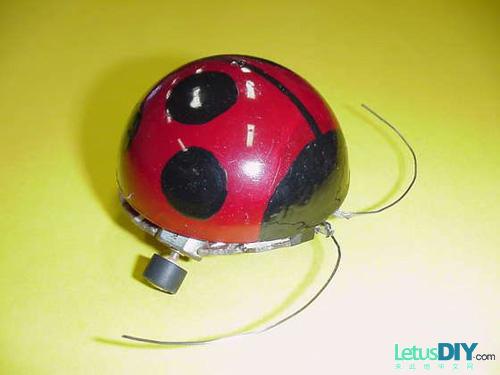
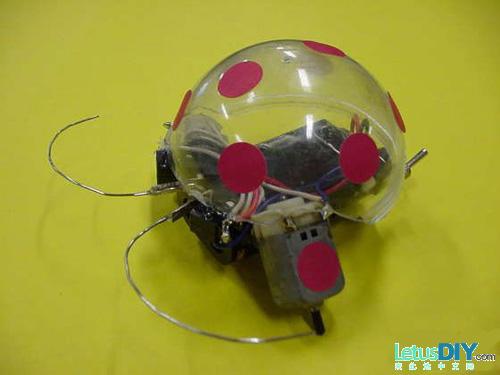
先看看成品图:
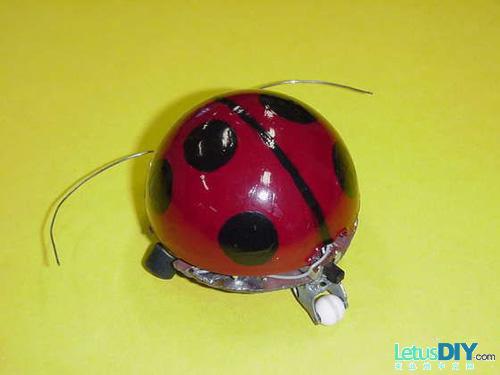
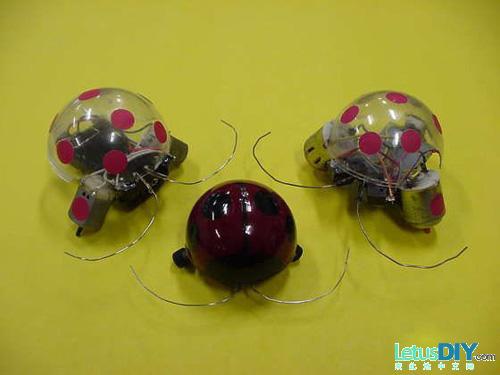
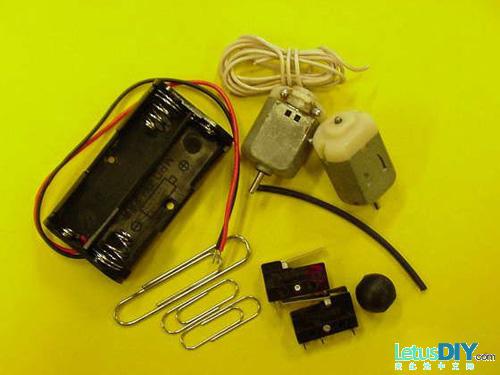
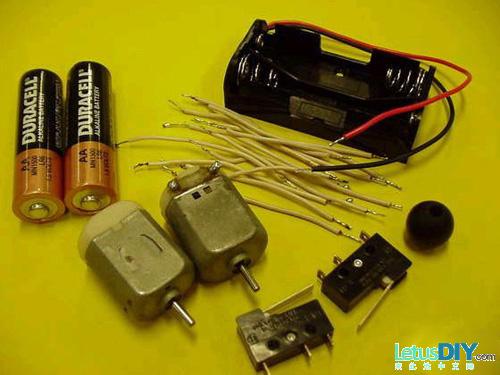
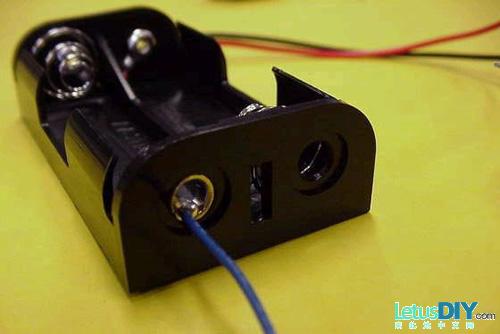
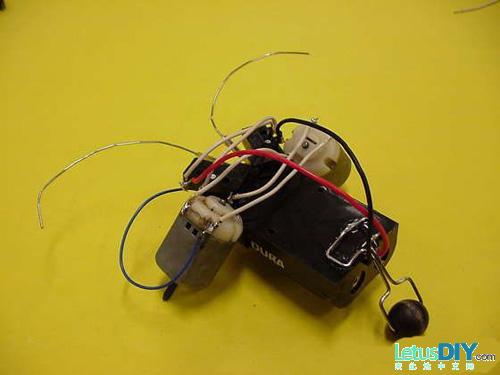
改造开始!所需材料如下:小马达(玩具四驱车的那种就行),电池盒,曲别针,橡胶小球,电线,单刀双掷开关。
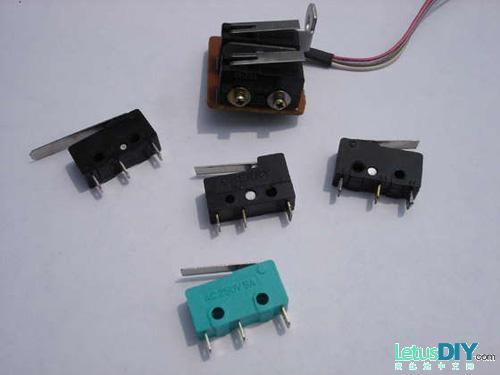
首先把电线截成6cm小段,每段两端的线皮剥去。
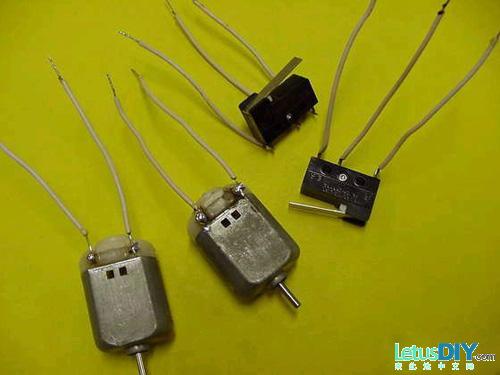
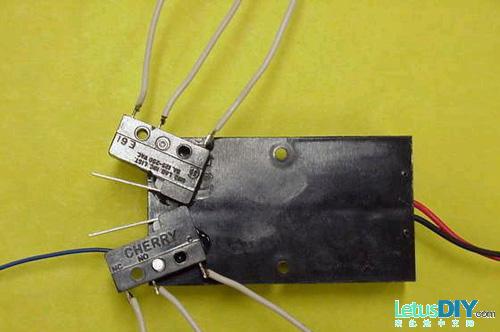
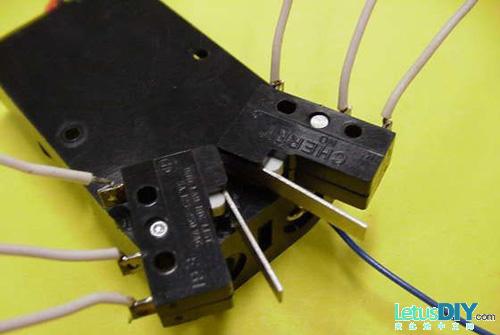
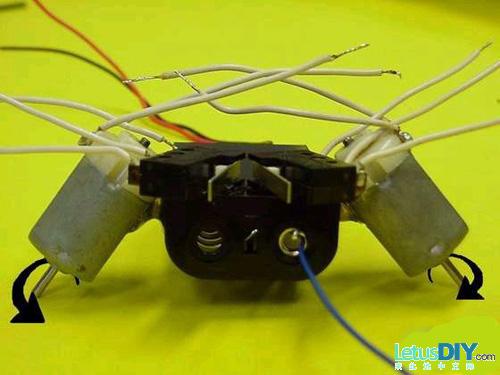
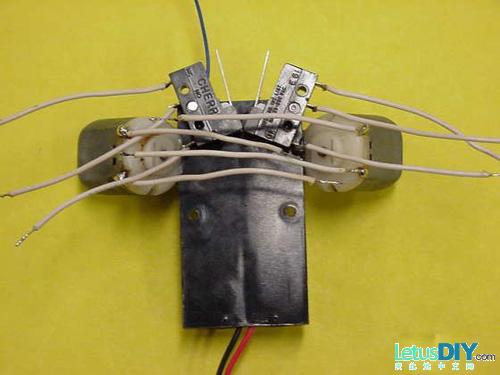
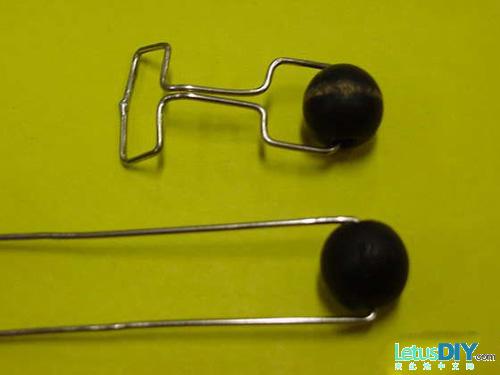
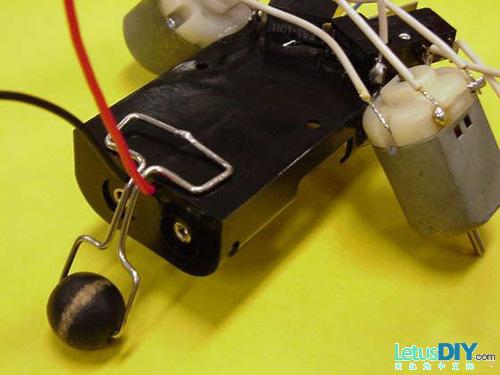
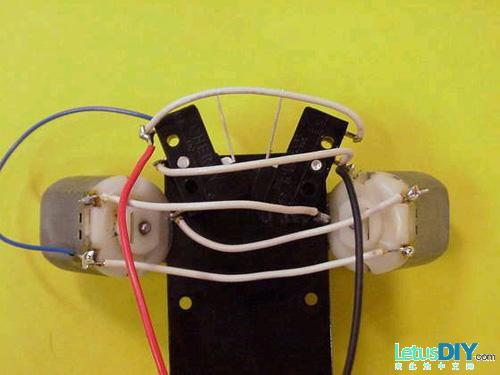
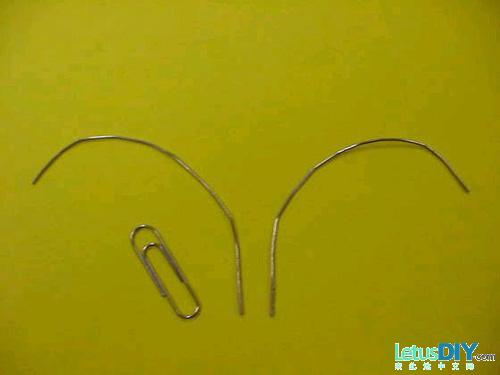
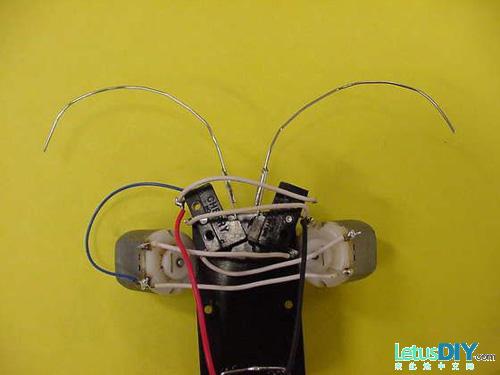
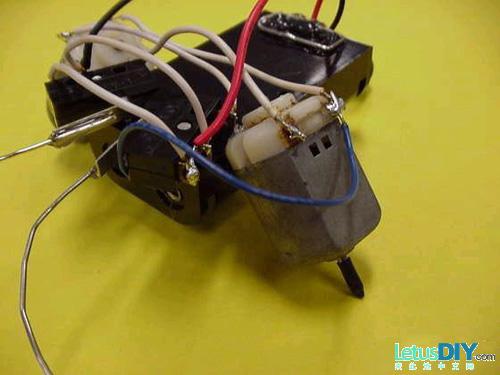
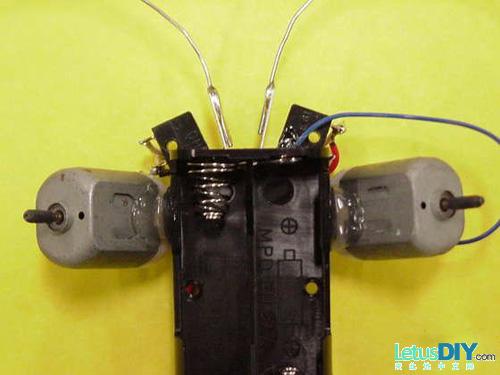
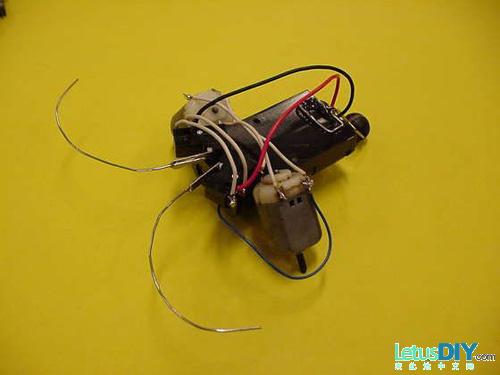
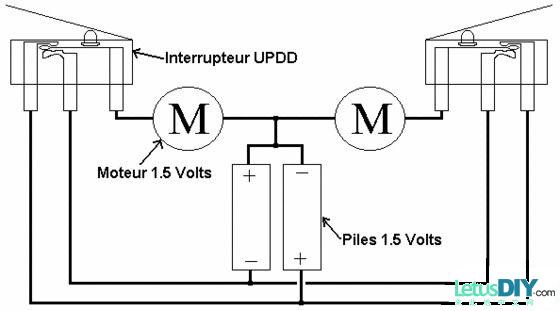
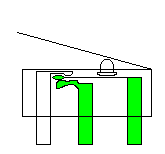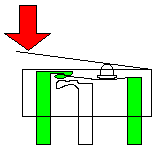
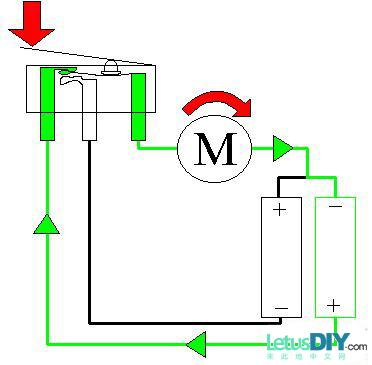
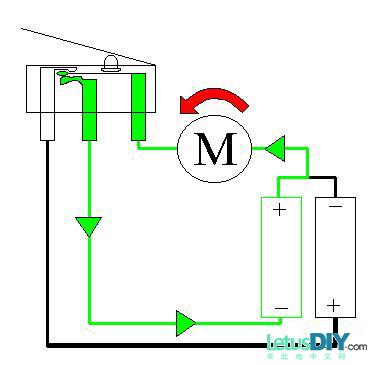
最巧妙的地方就是单刀双掷开关的部分,当甲壳虫向前行进,触角遇到障碍后会触动开关,这样电机两极的电流就会变成相反方向,导致电机绕反方向转动,从而实现了甲壳虫后退。等到触角恢复原状,开关就会弹回原位,电流又变成原来方向,甲壳虫继续前进。(高中物理学的知识终于派上用场了,哈哈)

 我要赚赏金打赏帖 |
|
|---|---|
| 【S32K3学习整理】使用 LPUART 的loopback 模式实现核间通讯被打赏¥28元 | |
| arduinounoq原生zephyr环境搭建被打赏¥31元 | |
| 树莓派3+Klipper,MPU6050共振补偿被打赏¥41元 | |
| GroveCreatorKit套件+摇杆测评被打赏¥18元 | |
| 设备功耗web监控界面(ESP32C5)被打赏¥28元 | |
| OrangePiZero2W系统被打赏¥33元 | |
| Linux环境下以模拟方式快速实现出入管理功能测试被打赏¥24元 | |
| 树莓派3+Klipper,老3D打印机满血升级被打赏¥33元 | |
| OK1126B-S开发板下串口屏及其应用被打赏¥21元 | |
| 低功耗超声波液位测距仪(ESP32S3)被打赏¥27元 | |




 STM32
 MCU
 通讯及无线技术
 物联网技术
 电子DIY
 板卡试用
 基础知识
 软件与操作系统
 我爱生活
 小e食堂


