
共3条
1/1 1 跳转至页
,PID 现在的测控算法基本是PID,有没有更好的?


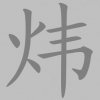
问
现在的测控算法基本是PID,有没有更好的?
模糊控制并不好。大家有什么高见? 答 1: PID基本上是模拟电路实现时代的好办法现在数字电路实现的话,解决了状态存储的根本难题。可以用不同的方法,譬如可以将经验规则放入其中等等。最后控制效果的评价是最重要的。 答 2: 滑摸变结构控制吗 答 3: 算法无所谓好坏,不同的算法适应的系统不同而已 答 4: 无论其它什么控制算法都是从PID变化来的!可以认为PID是其它各种算法的特殊情况! 答 5: PID控制 我比较认同楼上的看法,所有的控制算法都是万变不离其宗啊.PID控制算法是控制算法的根本. 答 6: 自适应PID,模糊PID 答 7: 控制论的精义应该是反馈理论 答 8: 斑竹的意思是什么?你是说pid的控制的速度不够还是控制精度不高呀?
实际上我也同意 prdl的看法“控制论的精义应该是反馈理论” 答 9: 请教高手 用PID控制能实现智能控制吗?
我想做个智能小车,用PID控制足够了吗? 答 10: //// 答 11: 最好的控制算法是模糊技术 答 12: 支持“控制论的精义应该是反馈理论” 答 13: 模糊控制就是很好的了,看自己的实际需要了 答 14: 记得老师证明过学校上课时,记得老师证明过,PID是当今最优的,其他的,都是PID衍生出来的 答 15: 反馈是根本。
模糊控制并不好。大家有什么高见? 答 1: PID基本上是模拟电路实现时代的好办法现在数字电路实现的话,解决了状态存储的根本难题。可以用不同的方法,譬如可以将经验规则放入其中等等。最后控制效果的评价是最重要的。 答 2: 滑摸变结构控制吗 答 3: 算法无所谓好坏,不同的算法适应的系统不同而已 答 4: 无论其它什么控制算法都是从PID变化来的!可以认为PID是其它各种算法的特殊情况! 答 5: PID控制 我比较认同楼上的看法,所有的控制算法都是万变不离其宗啊.PID控制算法是控制算法的根本. 答 6: 自适应PID,模糊PID 答 7: 控制论的精义应该是反馈理论 答 8: 斑竹的意思是什么?你是说pid的控制的速度不够还是控制精度不高呀?
实际上我也同意 prdl的看法“控制论的精义应该是反馈理论” 答 9: 请教高手 用PID控制能实现智能控制吗?
我想做个智能小车,用PID控制足够了吗? 答 10: //// 答 11: 最好的控制算法是模糊技术 答 12: 支持“控制论的精义应该是反馈理论” 答 13: 模糊控制就是很好的了,看自己的实际需要了 答 14: 记得老师证明过学校上课时,记得老师证明过,PID是当今最优的,其他的,都是PID衍生出来的 答 15: 反馈是根本。

共3条
1/1 1 跳转至页
回复
 我要赚赏金打赏帖 |
|
|---|---|
| 28BYJ-48机械臂实现人脸跟随被打赏¥24元 | |
| 基于RK3506B的片温识读功能的实现被打赏¥25元 | |
| 【瑞萨RA8D1测评】基于FreeRTOS的lvgl移植教程被打赏¥29元 | |
| 电子价签墨水屏开发被打赏¥35元 | |
| 【Ozone】RTT 打印终端使用被打赏¥29元 | |
| BMS保护板绝缘检测功能-不平衡电桥技术绝缘电阻检测设计与实现被打赏¥34元 | |
| 给28BYJ-48三自由度机械臂加一个网页控制台被打赏¥32元 | |
| 用28BYJ-48电机从零搭一台三自由度机械臂被打赏¥33元 | |
| 【英飞凌开发经验】ModusToolbox配置EdgeTalk外设被打赏¥27元 | |
| 基于BQ76952PFBR的BMS保护板热插拔损坏的原因和处理措施被打赏¥32元 | |
 STM32
 MCU
 通讯及无线技术
 物联网技术
 电子DIY
 板卡试用
 基础知识
 软件与操作系统
 我爱生活
 小e食堂


