


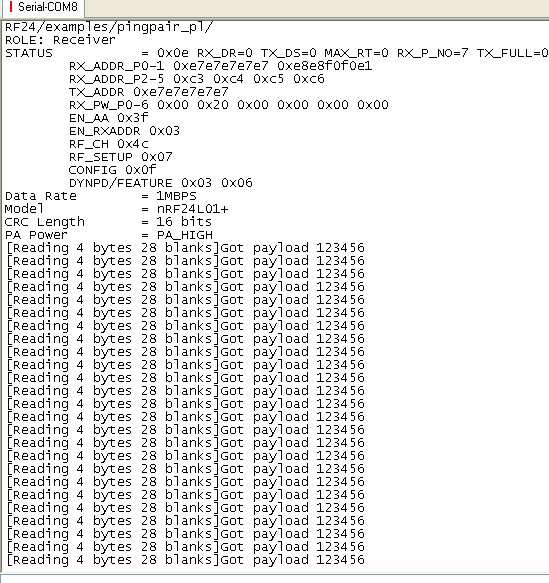
刚开始弄24L01时候,为了实现伪双工(ack with payload)参考了匿名的24L01程序,但并没有成功,仅在接收端收到一次数据,发送端一次都收不到ack payload,看数据手册,ack with payload的介绍似乎也并不详尽。在百度寻觅无果后,最终还是靠goolge搜索到一个ardunio的一个C++库,很多时候,老外写的代码真是不错,注释相当详细,花了些时间移植成C代码后,成功实现伪双工。
附件是一个是接收(遥控器),一个是发送(四轴)代码。代码里边的doc文件包含了老外的源程序,对研究24L01很有参考意义。


更新飞控板DMP实验,参考了论坛的”让四轴飞”,“snake0301"的DMP程序,加入了无线发送角度到遥控板并发送到匿名上位机。
由于对四轴的基础知识还是十分欠缺,尤其是相关的算法部分,看网上开源的四轴都不是用DMP实现的,所以对能否用DMP来弄小四轴一直存在疑问,毕竟DMP比其他网友开源的算法要慢(仅200HZ)。
回复
 我要赚赏金打赏帖 |
|
|---|---|
| 28BYJ-48机械臂实现人脸跟随被打赏¥24元 | |
| 基于RK3506B的片温识读功能的实现被打赏¥25元 | |
| 【瑞萨RA8D1测评】基于FreeRTOS的lvgl移植教程被打赏¥29元 | |
| 电子价签墨水屏开发被打赏¥35元 | |
| 【Ozone】RTT 打印终端使用被打赏¥29元 | |
| BMS保护板绝缘检测功能-不平衡电桥技术绝缘电阻检测设计与实现被打赏¥34元 | |
| 给28BYJ-48三自由度机械臂加一个网页控制台被打赏¥32元 | |
| 用28BYJ-48电机从零搭一台三自由度机械臂被打赏¥33元 | |
| 【英飞凌开发经验】ModusToolbox配置EdgeTalk外设被打赏¥27元 | |
| 基于BQ76952PFBR的BMS保护板热插拔损坏的原因和处理措施被打赏¥32元 | |
 STM32
 MCU
 通讯及无线技术
 物联网技术
 电子DIY
 板卡试用
 基础知识
 软件与操作系统
 我爱生活
 小e食堂


