
共9条
1/1 1 跳转至页
三个姿态角度对应pid的输出应该怎么对应到四个电机pwm的占空比


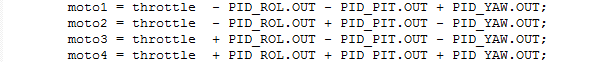


这里PID前的正负,怎么选用呢?
我看了你的移植的代码。请问要怎么理解呢?
moto1 = throttle - 25 + QH + ZY - XZ - PID_ROL.OUT - PID_PIT.OUT + PID_YAW.OUT;moto2 = throttle - 25 + QH - ZY + XZ - PID_ROL.OUT + PID_PIT.OUT - PID_YAW.OUT;
moto3 = throttle - 25 - QH + ZY + XZ + PID_ROL.OUT - PID_PIT.OUT - PID_YAW.OUT;
moto4 = throttle + 75 - QH - ZY - XZ + PID_ROL.OUT + PID_PIT.OUT + PID_YAW.OUT;
经过群里,请教过 让四轴飞 得到以下的回复。
1,QH ZY XZ 为前后 左右 旋转 的微调。这3个的初始值为25。使得变化范围在0~50。
2,PID前的正负,即增强和减弱某个电机的作用。
3,moto1~4各对应实际上哪个电机,可以由原理图和程序联合确定。


共9条
1/1 1 跳转至页
回复
 我要赚赏金打赏帖 |
|
|---|---|
| 一种有效完成脚本程序测试的方法被打赏¥28元 | |
| WorkBuddy搭配SolidCraft给开发板做两件式外壳被打赏¥33元 | |
| 开箱一块k230被打赏¥33元 | |
| 【瑞萨RA8D1测评】RA8D1+lwIP网络验证与TCPOTA的实验记录被打赏¥33元 | |
| 28BYJ-48机械臂实现人脸跟随被打赏¥24元 | |
| 基于RK3506B的片温识读功能的实现被打赏¥25元 | |
| 【瑞萨RA8D1测评】基于FreeRTOS的lvgl移植教程被打赏¥29元 | |
| 电子价签墨水屏开发被打赏¥35元 | |
| 【Ozone】RTT 打印终端使用被打赏¥29元 | |
| BMS保护板绝缘检测功能-不平衡电桥技术绝缘电阻检测设计与实现被打赏¥34元 | |
 STM32
 MCU
 通讯及无线技术
 物联网技术
 电子DIY
 板卡试用
 基础知识
 软件与操作系统
 我爱生活
 小e食堂


